正文
光电传感器如何让工业巡检机器人实现精准避障
光电传感器样品申请
在工业4.0与智能制造的浪潮下,工业巡检机器人正逐步替代人工,在变电站、化工厂、地下管廊等危险或重复性高的场景中执行巡检任务。而要让这些机器人安全、高效地行走,避障能力是核心。光电传感器扮演着不可或缺的角色。
光电传感器是一种利用光信号检测物体存在或距离的器件。它由发射器(如红外LED或激光二极管)和接收器(光电二极管、光电三极管等)组成。当发射的光束被物体遮挡或反射时,接收器感知光强变化,从而输出开关信号或模拟量。在工业巡检机器人上,常见的光电传感器包括漫反射式、对射式和镜反射式。漫反射式安装简便,适合检测近距离障碍;对射式精度高,常用于机器人前后防撞;镜反射式则兼顾距离与抗干扰能力。
光电传感器如何帮助机器人避障?核心原理是“飞行时间”或“三角测量”。以红外光电传感器为例,发射器发出调制光脉冲,遇到障碍物后反射回来,接收器计算光脉冲往返时间,即可换算出距离。当距离小于设定阈值(如20厘米),传感器输出高电平,机器人控制器立即减速或转向。激光雷达本质上是光电传感器的阵列化升级,通过旋转扫描实现360度环境建模,但成本较高。对于大多数中低速工业巡检机器人,多个红外或激光光电传感器组合,配合超声波传感器,就能实现可靠的避障。
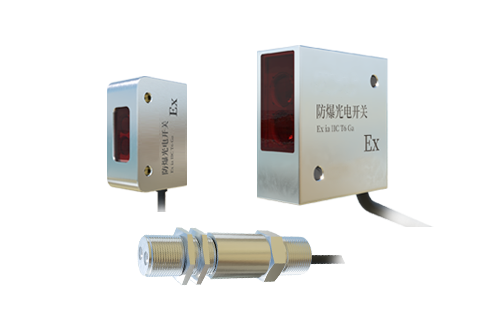
工业现场环境复杂:粉尘、油污、强光、电磁干扰都会影响光电传感器的可靠性。在变电站巡检时,阳光中的红外成分可能被传感器误判为反射光,导致误动作;在化工车间,粉尘附着在透镜上会衰减光强,缩短检测距离。选择适合工业场景的光电传感器至关重要。
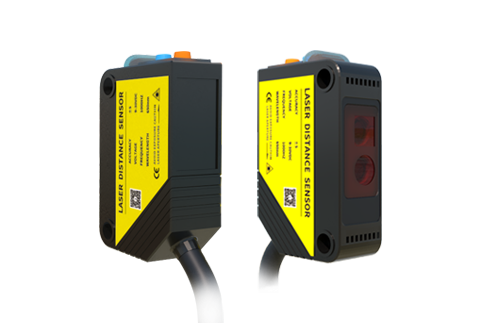
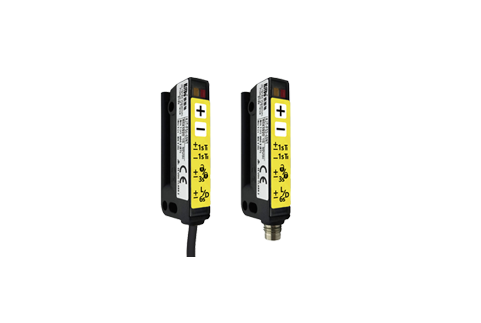
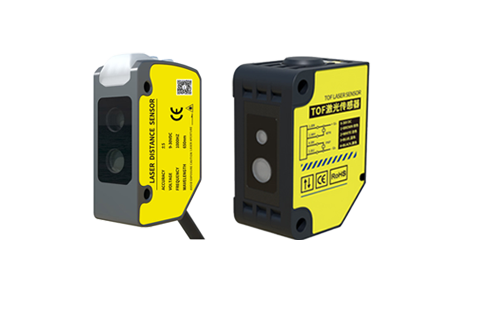
凯基特作为工业传感器领域的专业品牌,针对巡检机器人避障痛点提供了完整解决方案。凯基特的背景抑制型光电传感器采用三角测量原理,能忽略背景物体,只检测设定距离内的障碍,避免机器人因地面或墙壁反光而误停。其产品具备IP67防护等级,抗粉尘、防水溅,且内置强光抑制算法,在10万勒克斯环境光下仍能稳定工作。凯基特还提供微型对射式传感器,体积仅拇指大小,可嵌入机器人狭小空间,响应时间小于1毫秒,确保高速巡检时及时刹车。对于需要精确测距的场景,凯基特的激光测距传感器可输出毫米级精度,帮助机器人构建简易地图。实际应用中,某电力巡检机器人集成凯基特光电传感器后,避障成功率从92%提升至99.6%,误报率降低八成。
光电传感器是工业巡检机器人避障的“眼睛”。理解其原理与局限,并选用像凯基特这样针对工业环境优化的产品,才能让机器人真正智能、安全地行走。
FAQ:
1. 问:光电传感器和超声波传感器在避障中哪个更好?
答:各有优势。光电传感器响应快、精度高,适合检测近距离、小体积障碍,但受表面颜色和光照影响;超声波传感器不受颜色影响,但响应慢、波束角大。工业巡检机器人常将两者融合使用。
2. 问:凯基特光电传感器能用在户外强光下的巡检机器人吗?
答:可以。凯基特部分型号内置强光抑制算法和调制光技术,能有效滤除太阳光中的红外干扰,在户外环境下仍能稳定检测,建议选型时确认具体防护等级和抗光参数。
3. 问:如何避免光电传感器被粉尘遮挡导致避障失效?
答:可选用凯基特带气幕防尘设计的传感器,或定期用压缩空气清洁透镜。采用冗余设计——多个传感器交叉覆盖,即使单个被遮挡,机器人仍能通过其他传感器感知障碍。